
21 сентября 2026 года на заседании Ученого совета Института состоялся научный доклад «Направления и перспективы развития в области навигации и управления движением». Доклад представили доктор технических наук, заведующий лабораторией № 1 «Динамических информационно-управляющих систем им. Б. Н. Петрова», председатель Научной секции № 5 «Управление подвижными объектами и навигация» Ученого совета Института Е.В. Каршаков и доктор технических наук, член-корреспондент РАН, заведующий лабораторией № 38 «Управления по неполным данным» А.А. Галяев.
В докладе были представлены особенности научных направлений, исследования ученых ИПУ РАН и перспективы развития исследований в области навигации и управления движением.
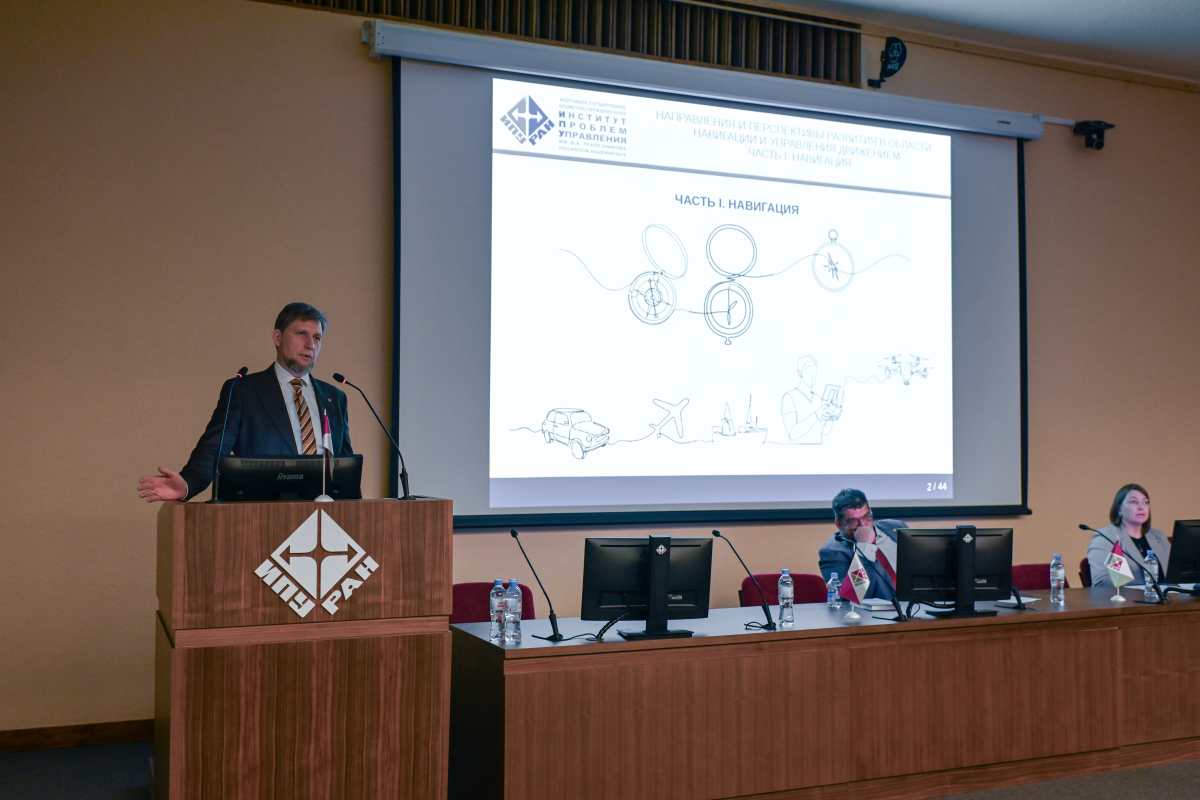
Е.В. Каршаков в своей части доклада описал основные направления исследований в области навигации. Была представлена классификация задач навигации в зависимости от среды применения — наземная, воздушная, водная и космическая навигация, и технических средств — инерциальная и радионавигация, навигация по физическим полям и интегрированные навигационные системы. В соответствии с предложенной классификацией даны оценки достигаемой точности навигационного решения, автономности, надежности и доступности типов средств навигации. Основная задача в области навигации по-прежнему состоит в улучшении точности позиционирования за счет развития моделей, методов и алгоритмов обработки информации, технических средств и их сочетаний.
Были перечислены основные вызовы, с которыми в наше время сталкиваются исследователи при решении навигационных задач. Для радионавигационных систем это повышение надежности глобальных навигационных спутниковых систем (ГНСС) в условиях постановки помех, обеспечение навигации вблизи критических объектов инфраструктуры, таких, как аэропорты, в закрытых помещениях, в космосе на Луне и на других планетах Солнечной системы. В области инерциальной навигации – повышение точности измерений, уменьшение размеров датчиков и повышение их надежности. В области навигации по физическим полям развиваются направления навигации по рельефу, по изображениям поверхности, по гравитационному и магнитному полям. В разных областях и сферах наблюдается тенденция построения интегрированных навигационных систем за счет разработки моделей, методов и средств коррекции измерений разными источниками.
Среди наиболее перспективных направлений развития выделяелась задача создания новых интегрированных систем, включающих инерциальные навигационные системы, ГНСС, системы навигации на основе использования карт рельефа и изображений поверхности, в воздухе и на Земле – на основе параметров магнитного поля, в водной среде – на основе гравитационного поля. В качестве возможных дополнительных направлений упоминалась возможность навигации по полю удельных электрических сопротивлений и, возможно, по радиационному излучению.
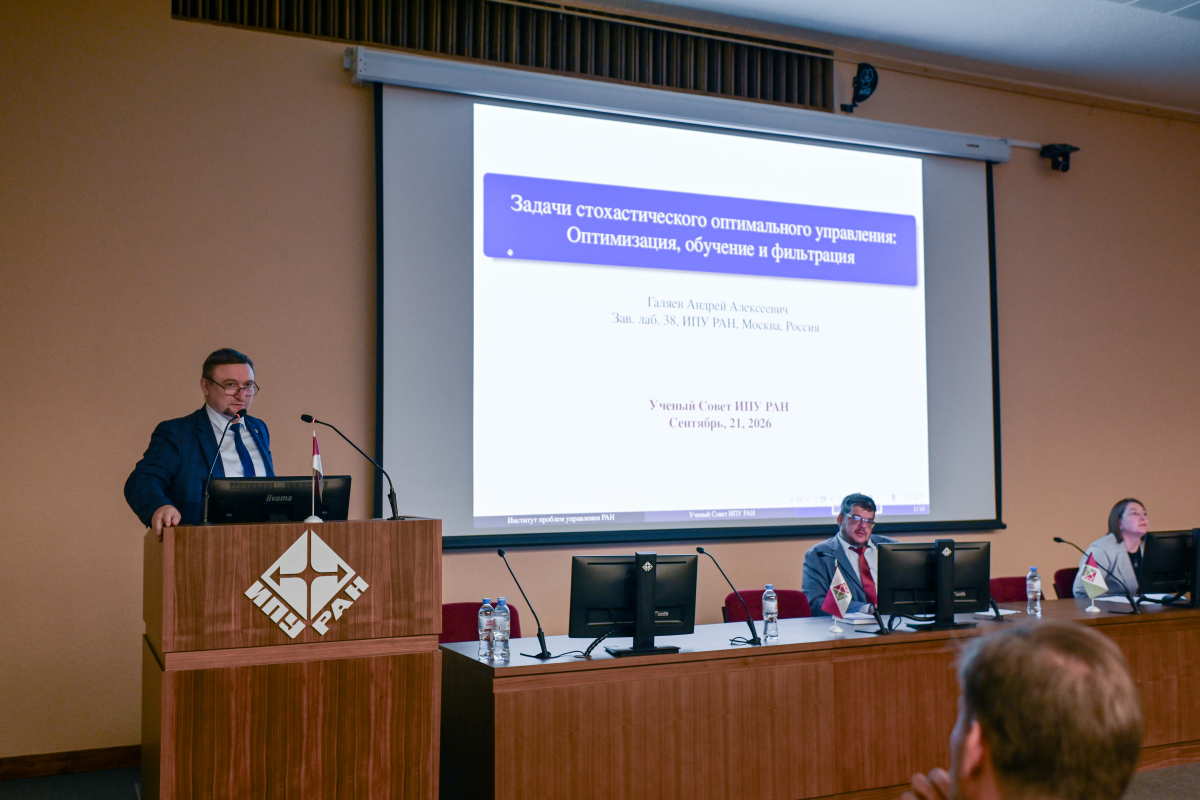
А.А. Галяев в своей части представил тренды и направления исследований в области управления движением. Теория стохастического оптимального управления, также как теория оптимального управления, формировалась в конце 1950-х — начале 1960-х годов. Развитие данных направлений и методов решения задач стохастического оптимального управления стало возможным благодаря новым результатам в решении задач динамического программирования, доказательству принципа максимума и формализации первых стохастических постановок. Особое место среди последних занимают работы, выполненные в Институте автоматики и телемеханики (прежнее название Института проблем управления им. В.А. Трапезникова РАН) и опубликованные на страницах журнала «Автоматика и телемеханика»: цикл статей А.А. Фельдбаума о дуальном управлении. За последующую более чем полувековую историю появилось великое множество приложений, так что классические монографии покрывают лишь обширные классы конкретных задач, а число всевозможных постановок, включающих сочетания модели, типа неопределенности и критерия, превышает сотни уникальных и значимых формализаций.
В докладе были рассмотрены современные направления развития теории управления с точки зрения различных приложений и прикладных задач. Предложена трехмерная классификация задач стохастического оптимального управления на основе математического аппарата, структуры неопределенностей и типа целевого функционала. Каждая прикладная задача становится точкой в классификационном пространстве и позволяет получать и анализировать ее решение на основе существующих методов и алгоритмов, а также разрабатывать новые. В качестве ключевого объекта классификации обсуждалась задача дуального управления, предложенная А.А. Фельдбаумом в 1960 году. Отдельно приведена трехмерная систематизация задач навигации и управления движением с обсуждением характерных постановок. В заключении предложены конкретные примеры прикладных задач, обсуждены их масштабность, значимость, методы решения и практические реализации.
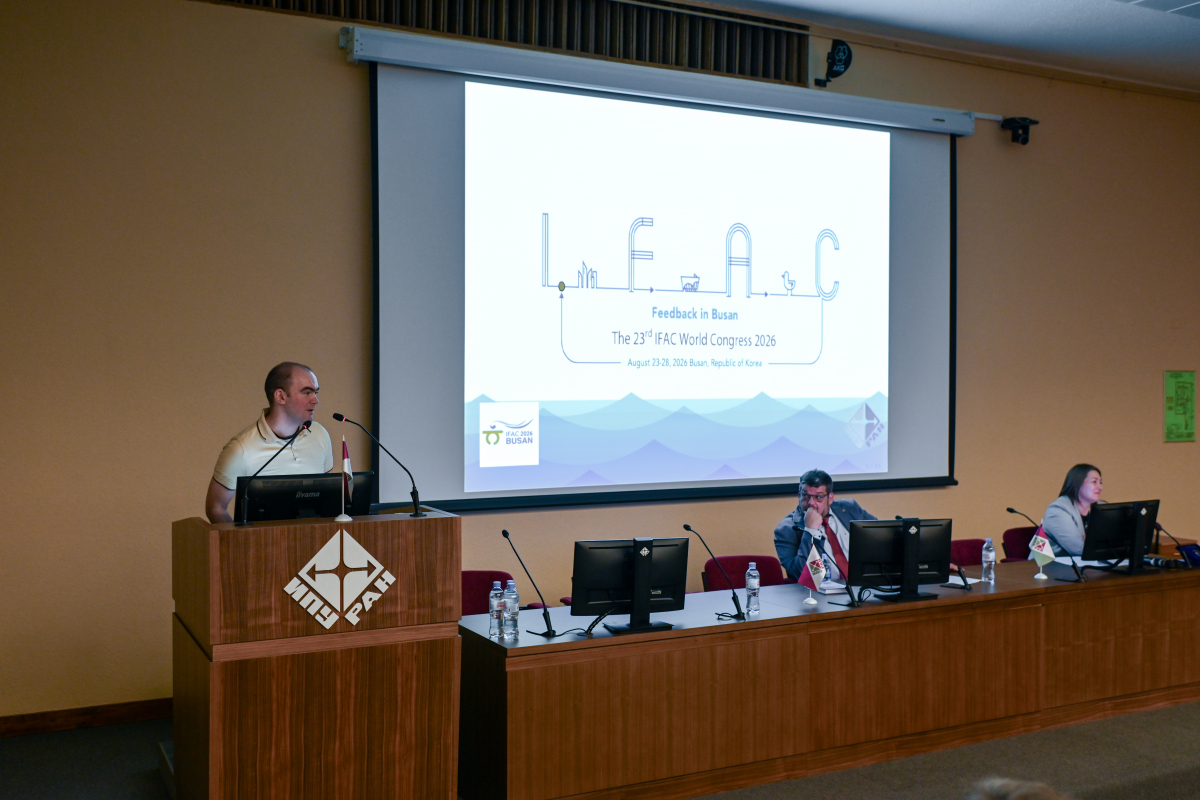
На заседании также выступил старший научный сотрудник лаборатории № 1 «Динамических информационно-управляющих систем им. Б. Н. Петрова» кандидат физико-математических наук А.Ю. Кустов с сообщением о прошедшем 23-м конгрессе IFAC (Международной федерации по автоматическому управлению), состоявшемся в южнокорейском городе Пусан 23-28 августа 2026 г.
